首页
FULL STACK / 平台
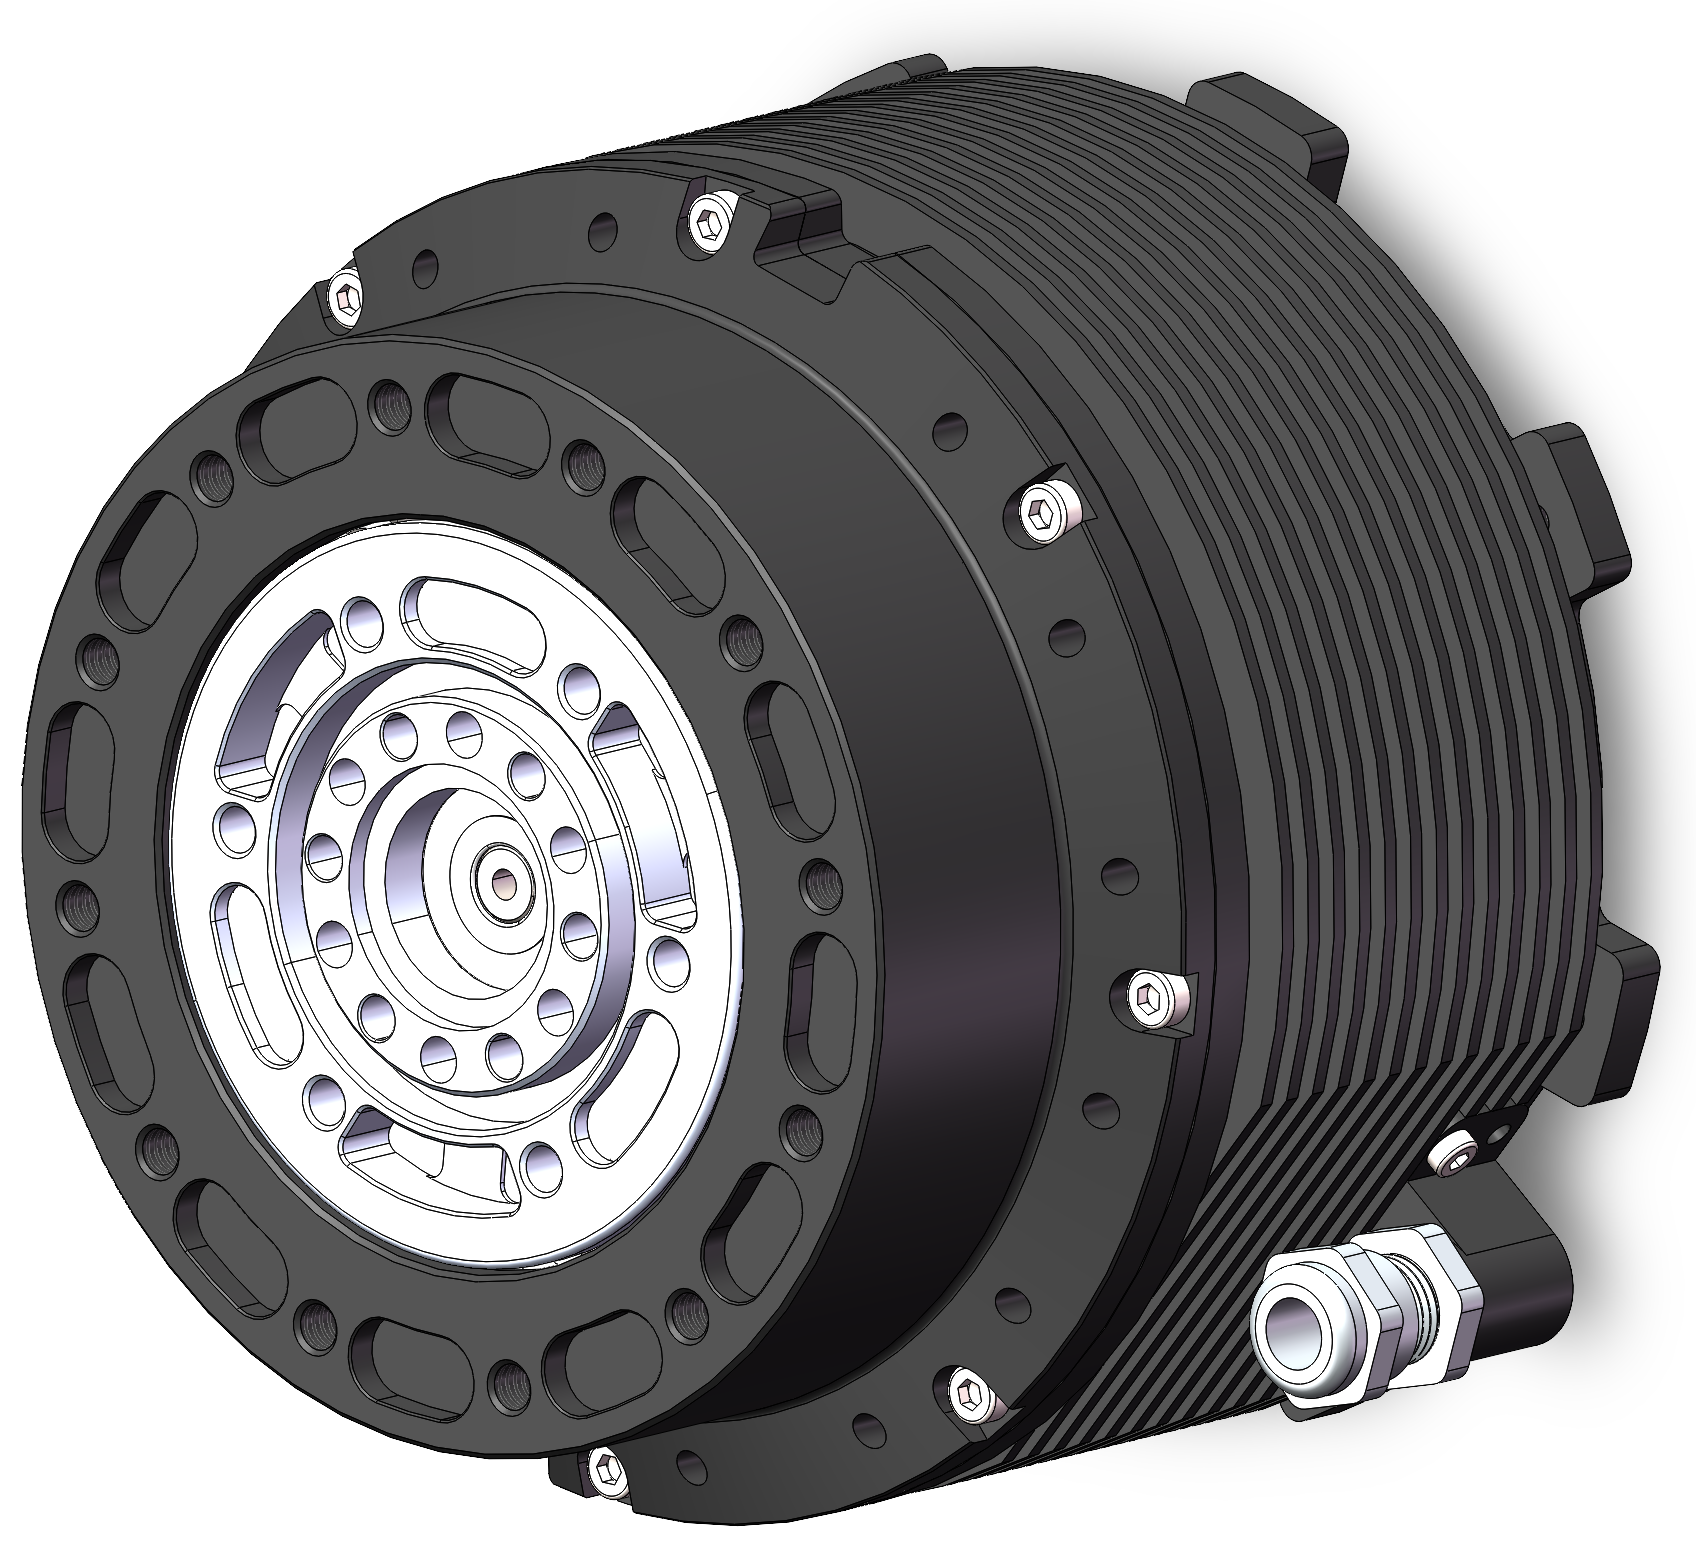
高回驱 QDD 关节和力控谐波关节适用于不同形态机器人的开发。
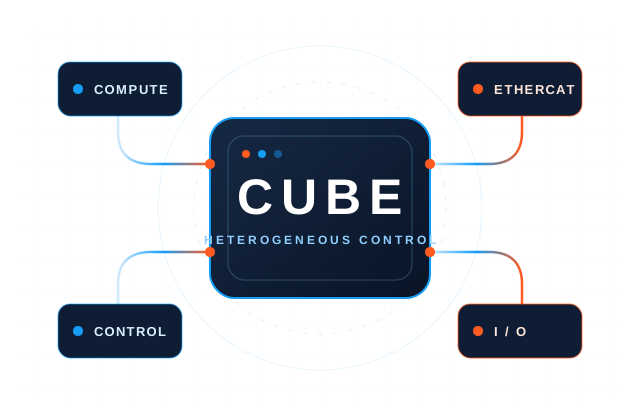
协调计算和控制模块,集成 EtherCAT 主站与从站。
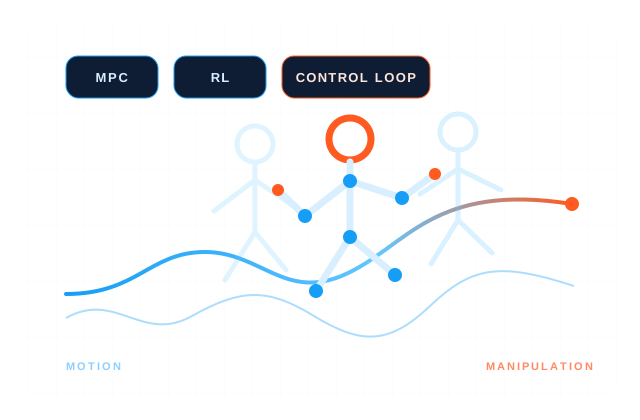
覆盖机器人运动控制、全身抗扰控制和操作算法。
项目流程